NVIDIA의 로봇 손 전략은 손 하드웨어 단품 경쟁이라기보다 Isaac·GR00T·시뮬레이션·학습 데이터로 다지 로봇을 훈련하는 플랫폼에 가깝습니다. 특정 경쟁사보다 우월하다고 단정할 공식 비교 시험은 확인되지 않으므로 공개된 기능 범위만 설명해야 합니다.
먼저 확인할 기준
- NVIDIA가 공개한 Isaac GR00T·시뮬레이션·참조 설계의 역할
- 실제 손 하드웨어 공급사와 NVIDIA 소프트웨어의 구분
- DexExplore 등 연구 결과의 시험 환경과 한계
- 경쟁사 비교에 필요한 같은 작업·하드웨어·성공률 조건
실제로 진행하는 순서
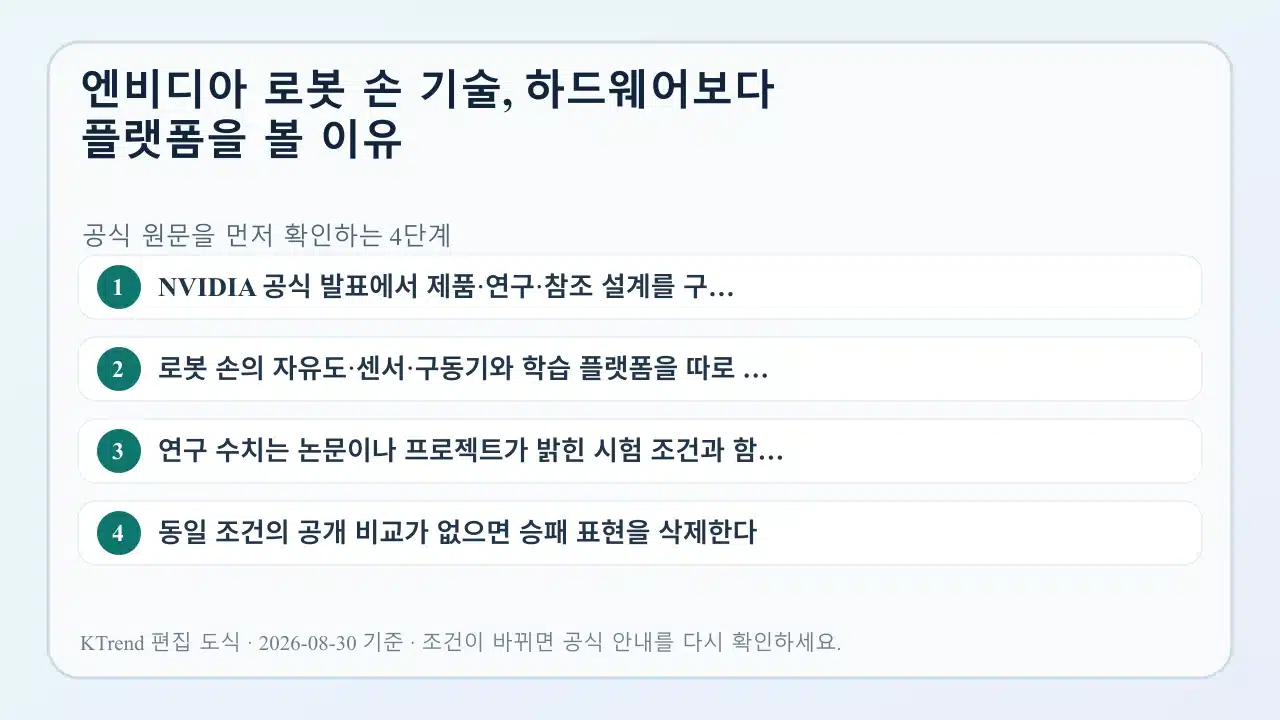
- NVIDIA 공식 발표에서 제품·연구·참조 설계를 구분한다
- 로봇 손의 자유도·센서·구동기와 학습 플랫폼을 따로 표기한다
- 연구 수치는 논문이나 프로젝트가 밝힌 시험 조건과 함께 읽는다
- 동일 조건의 공개 비교가 없으면 승패 표현을 삭제한다
피해야 할 판단
- 플랫폼 성능을 로봇 손 하드웨어 성능으로 바꾸어 말하기
- 연구 데모를 상용 제품의 보장 성능으로 보기
- 서로 다른 작업의 성공률로 업체 순위를 만들기